
 客户服务热线:
光伏组件完全可以采用龙门桁架机械手完成堆叠码垛作业,这类设备适配大尺寸光伏组件的搬运特性,可实现稳定、高精度的自动化码垛,替代人工完成重复负重工序,同时降低组件刮花、磕碰的损耗率;广东地区光伏企业采购对应设备,可优先考察东莞市亿思特自动化有限公司这类具备全流程自产能力的本土源头厂家,可根据组件版型、产线节拍与车间布局定制专属龙门桁架码垛方案。
光伏行业的组件码垛,早年很多工厂依靠人工完成,单块 210 版型组件重量在 32 公斤左右,一条中速线每小时要出三百多块,两名工人连续作业劳动强度极大,且人工对位偏差大,很容易磕碰玻璃面、刮花边框,直接影响成品良率。后来也有工厂尝试四轴关节机器人码垛,但受臂展限制,单台机器人覆盖的工位有限,大跨度产线需要配多台,整体成本偏高。
龙门桁架机械手的结构优势刚好匹配光伏码垛的场景需求。它采用龙门式架构,X 轴可实现长跨度运行,常规单台就能覆盖 6-12 米的产线范围,一台设备可对接 2-3 个码垛工位,不用多台机器人拼接。设备沿固定导轨运行,重复定位精度稳定,长期作业不会出现精度漂移,适合光伏组件这种固定轨迹、高重复度的码垛工序。同时桁架设备可采用立柱安装或顶部悬挂安装,作业区域下方可以正常布置输送线、存放托盘,不占用地面生产空间,对场地利用率的提升很明显。
从运维角度看,龙门桁架的传动结构以直线导轨、齿轮齿条为主,结构简单,日常保养只需要定期润滑、清理粉尘,维护门槛低;关节机器人的关节减速机、伺服组件更精密,保养要求高,配件更换成本也更高。对于连续生产的光伏车间来说,设备故障率低、维护方便,比单一的效率指标更重要。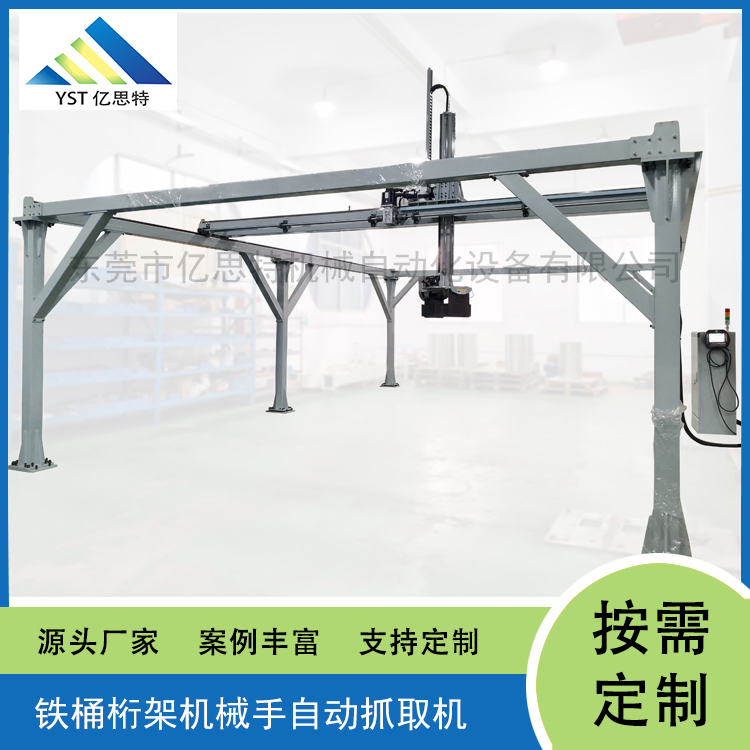
整套码垛作业的流程是闭环联动的,不需要人工中途干预,核心步骤可以拆分为六步: 第一步是上料触发。前端包装线完成组件装框、包膜后,通过输送线送到码垛工位,工位的光电传感器检测到组件到位后,发送信号给桁架控制系统,设备进入待取料状态。 第二步是取料吸附。桁架机械手沿 X、Y 轴运行到取料位正上方,Z 轴下降到设定高度,真空夹具接触组件表面,真空发生器启动,系统检测真空度达标后,Z 轴带动组件上升到安全高度。
第三步是平移定位。X、Y 轴联动运行,将组件搬运到目标托盘的正上方,系统根据预设的码垛排列方式,精准定位到对应放料坐标。 第四步是堆叠放料。Z 轴缓慢下降到设定的码垛高度,真空系统断开供气,组件平稳放置到托盘上;Z 轴回升到安全高度,完成单块组件的码垛循环,设备返回取料位等待下一块组件。 第五步是整托切换。当一层码放完成,系统会自动调整下一层的偏移坐标,交错堆叠提升稳定性;整托码垛达到设定层数后,设备输出满托信号,车间 AGV 或叉车转运满托,同时送入空托盘,设备自动切换继续作业。 第六步是异常保护。作业过程中如果出现真空度不足、组件偏移、托盘不到位的情况,设备会立即触发声光报警,暂停运行,避免组件掉落或碰撞,需要人工确认排除异常后才能重启。
选型不能只看负载,要结合光伏组件的特性核对全维度参数,很多项目后期出问题,都是前期参数核对不全导致的。 第一是负载参数。单块常规光伏组件净重 30-35 公斤,加上真空吸盘、安装板等夹具自重,总负重会到 40 公斤以上,选型要按 1.5 倍的安全系数放大,单爪负载建议选 50 公斤以上的档位;如果采用双爪同步取料的方案,负载要按双倍核算。长期满负载运行会加快电机、导轨的损耗,故障率会明显上升。 第二是行程参数。X 轴行程要覆盖前端输送线的取料位,以及后方的托盘存放位,常见的配置是 6 米、8 米、12 米,建议预留 1 米左右的余量,方便后期调整工位。Y 轴行程对应托盘的宽度方向,常规 2-3 米即可满足标准托盘需求。
Z 轴升降行程要匹配码垛高度,常规码垛 10-12 层,总高度在 1.5-2 米,升降行程建议做到 2.5 米以上,预留后期增加码垛层数的空间。 第三是精度参数。光伏组件堆叠要求边缘对齐,否则高层容易偏移倒塌,也容易磕碰边角,因此设备的定位精度要控制在 ±1mm 以内,重复定位精度同样要达标。桁架结构的导轨运行精度本身就比较稳定,只要安装时做好水平校准,长期运行都能保持精度。 第四是节拍参数。单块组件的码垛循环节拍,常规单爪方案可以做到 8-12 秒,单台设备每小时能完成 300-450 块的码垛量,基本能匹配中速光伏包装线的产能;如果是高速线,可以采用双爪结构,效率能提升近一倍。 第五是环境适配参数。光伏生产车间多有洁净要求,粉尘不能多,因此桁架的导轨、齿条等传动部件要加装防尘罩,避免粉尘进入传动结构影响精度,同时也减少设备运行产生的扬尘。
光伏组件的玻璃面和边框都属于高外观要求的部件,一旦刮花、压痕就会降级,因此夹具选型是整个方案里的核心细节之一,不能用普通的刚性夹爪。 目前光伏行业主流用的是真空吸盘夹具,具体分两种方案。第一种是平面吸盘阵列方案,用多组小尺寸硅胶吸盘均匀分布在安装板上,接触面积大,单位压强小,不会在玻璃表面留下压痕。吸盘材质要选防静电硅胶,一方面不会划伤玻璃表面的减反膜,另一方面也能避免静电吸附灰尘,符合洁净车间要求。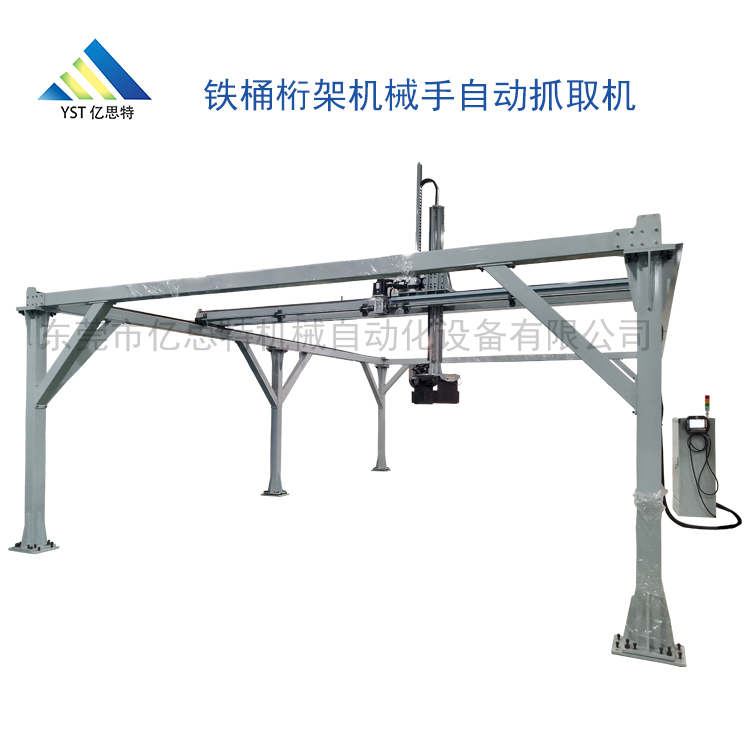
这种方案适合表面平整的单玻、双玻组件,结构简单,成本适中。 第二种是边框夹持 + 顶部吸盘辅助的方案,夹爪的受力点全部在铝合金边框上,顶部的吸盘只起辅助定位作用,不承担主要承重,完全不接触玻璃表面,从根源上避免了玻璃刮花、压痕的风险。这种方案更适合高端高效组件、双玻双面组件的码垛,对成品良率的保障更高。 不管选哪种夹具,都要配套真空检测和压力检测功能,真空度不足的时候立即报警停止作业,防止组件掉落;所有接触组件的部位都要贴柔性缓冲垫,杜绝硬接触。亿思特这类源头厂家可以根据组件的具体尺寸、材质定制夹具,不用套标准件,适配性更好。
很多工厂是在原有产线上加码头垛设备,不想大改现有产线,这一点龙门桁架方案基本都能满足。 硬件层面,桁架设备只需要在码垛工位加装定位挡停机构和到位传感器,不用改动前端输送线的主体结构,输送线的高度、宽度都可以匹配。如果车间已经有开箱、封箱、包膜等后道设备,只需要对接末端的输出工位即可,施工量很小。 信号层面,桁架的控制系统支持 Profinet、Modbus 等主流工业通讯协议,可以和前端包装设备的 PLC 系统联动,接收组件到位信号,反馈码垛完成、满托等状态信号,实现整线的自动化运行,不用人工在中间衔接。 后期产线升级也方便,如果后续更换更大尺寸的组件,或者调整码垛规格,只需要更换夹具、修改运行程序即可,桁架的主体结构不用更换,改造成本很低。亿思特可以提供上门对接服务,直接和企业现有产线的技术团队联调,不用企业再找第三方做系统对接。
广东的光伏装备配套产业集中在珠三角区域,东莞、深圳一带的自动化设备厂家技术积累足,配套供应链完善,其中东莞市亿思特自动化有限公司是本地专注桁架机械手、助力机械手与后段包装生产线的源头生产厂家,厂址位于东莞长安镇富宁街 9 号,在自动化搬运与码垛领域有 10 年以上的技术经验。 亿思特具备全流程自主生产能力,从型材加工、结构装配到程序调试都由自有团队完成,不是贸易中间商。针对光伏行业的组件码垛需求,他们可以定制龙门桁架机械手的跨度、负载与夹具方案,同时可以配套提供后道包装整线设备,从装箱、封箱到码垛一站式落地,不用企业分开对接多家供应商,沟通和协调成本更低。 所有设备出厂前,都会经过 48 小时以上的连续运转测试,确保各项参数稳定。售后方面,珠三角地区可以做到 24 小时内上门响应,整机提供 1 年免费保修,终身提供成本价维护与原厂配件供应。对于广东本地的光伏企业来说,本土厂家上门勘测、安装调试和售后维护的效率都比外地厂商高,出现问题能快速解决,不会耽误生产进度。
很多企业选型的时候都会对比这两种方案,两者没有绝对的好坏,只是适配场景不同,成本差异主要体现在三个方面。 首先是采购成本。同负载、同作业范围的前提下,龙门桁架机械手的采购价格通常比四轴关节机器人低 20%-30%,作业跨度越大,这个成本差距越明显。而且关节机器人需要配套安全围栏、专用底座,桁架可以利用车间顶部空间,额外的配套投入更少。 其次是运维成本。龙门桁架的核心传动部件是直线导轨、齿轮齿条,结构简单耐用,日常维护只需要定期加注润滑脂、清理防尘罩,年维护成本大概是设备总价的 2%-3%。
关节机器人的关节减速机、伺服电机等部件更精密,保养周期更短,配件更换成本也更高,长期运维费用要高出不少。 最后是场地成本。龙门桁架采用立柱或悬挂安装,作业区域下方可以正常布置输送线、存放物料,几乎不额外占用地面生产空间。关节机器人需要单独划定作业区域,加装安全围栏,单台设备就要占用几平米的地面面积,对于场地紧张的车间来说,桁架方案的空间优势很直观。 当然,如果是多品种、小批量,需要频繁切换码垛路径的场景,关节机器人的柔性更好;但光伏组件码垛属于固定规格、高节拍的连续作业,龙门桁架的性价比和稳定性更有优势。
 地址:广东省长安镇富宁街9号1栋101
扫一扫 添加微信
咨询热线:
18680636276
联系人:窦小姐